Cáp CAN là gì?
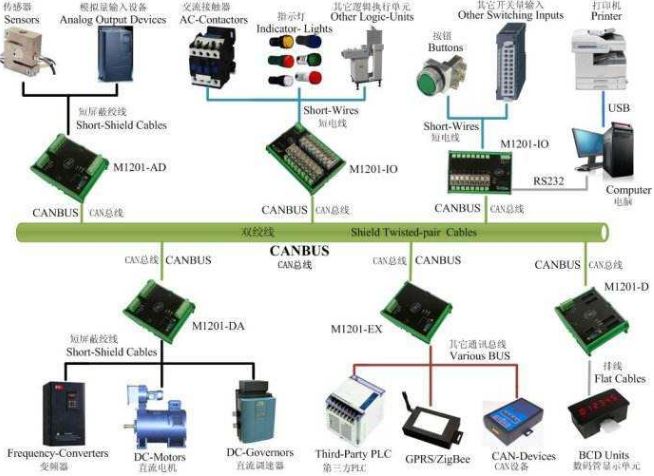
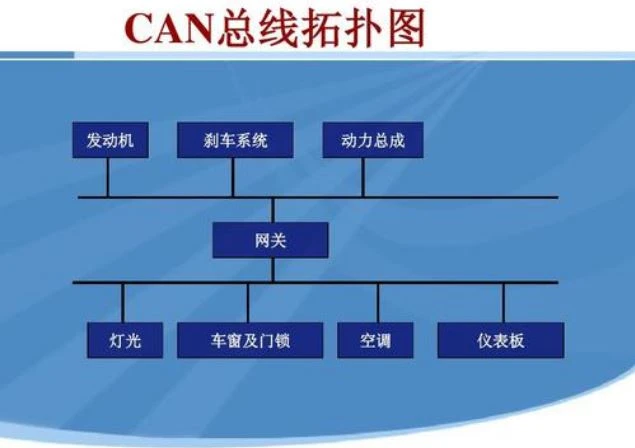
Bộ điều khiển CAN hoạt động theo nhiều cách khác nhau. Mỗi nút trong mạng có thể cạnh tranh để gửi dữ liệu đến bus trong trọng tài từng bit với cấu trúc không mất dữ liệu theo ưu tiên truy cập xe buýt (tùy thuộc vào mã định danh tin nhắn) và giao thức CAN bãi bỏ mã hóa Địa chỉ trạm, thay vì mã hóa dữ liệu giao tiếp, điều này cho phép các nút khác nhau nhận được cùng một dữ liệu cùng một lúc. Những đặc điểm này làm cho giao tiếp dữ liệu giữa các nút của mạng xe buýt CAN có hiệu suất thời gian thực mạnh mẽ và dễ hình thành dự phòng Cấu trúc cải thiện độ tin cậy và tính linh hoạt của hệ thống. Tuy nhiên, việc sử dụng RS-485 chỉ có thể tạo thành một hệ thống cấu trúc nô lệ chính và phương pháp truyền thông chỉ có thể được thực hiện theo cách bỏ phiếu của trạm chính, và hiệu suất thời gian thực và độ tin cậy của hệ thống kém;
Ưu điểm của xe buýt CAN là gì: chu kỳ phát triển ngắn
Xe buýt CAN được kết nối với xe buýt vật lý thông qua hai đầu ra CANH và CANL của chip giao diện thu phát CAN 82C250, và trạng thái của thiết bị đầu cuối CANH chỉ có thể cao hoặc nổi, và thiết bị đầu cuối CANL chỉ có thể thấp hoặc nổi. Điều này đảm bảo rằng sẽ không có hiện tượng trong mạng RS-485, nghĩa là khi hệ thống có lỗi và nhiều nút gửi dữ liệu đến bus cùng một lúc, xe buýt sẽ bị ngắn mạch và một số nút sẽ bị hỏng. Ngoài ra, nút CAN có chức năng tự động tắt đầu ra trong trường hợp có lỗi nghiêm trọng, do đó hoạt động của các nút khác trên xe buýt không bị ảnh hưởng, để đảm bảo rằng sẽ không có sự cố trong mạng, khiến xe buýt bị "bế tắc" do sự cố với các nút riêng lẻ. Tình trạng. Hơn nữa, giao thức truyền thông hoàn chỉnh của CAN có thể được thực hiện bởi chip điều khiển CAN và chip giao diện của nó, giúp giảm đáng kể khó khăn trong việc phát triển hệ thống và rút ngắn chu kỳ phát triển. Chúng không thể so sánh với RS-485 chỉ với các giao thức điện.